

پیشرفتهای شتابان در حوزه اتوماسیون صنعتی و هوش مصنوعی، چهره خطوط تولید و مدیریت عملیاتهای لجستیکی را دستخوش دگرگونی بنیادین کرده است. در این میان، توسعه ماشینهایی که بتوانند کارهای فیزیکی فراتر از توان فیزیولوژیکی انسان را با ظرافت بالا انجام دهند، همواره چالشی بزرگ برای مهندسان بوده است. در پاسخ به همین نیاز مبرم، پژوهشگران چینی با جهشی چشمگیر در صنعت رباتیک، از پلتفرمی انساننما و تنومند رونمایی کردهاند که با ترکیب فناوریهای هیدرولیکی مینیاتوری و محرکههای الکتریکی، افق تازهای در مدیریت بارهای فوقسنگین صنعتی گشوده است.
شاهکار مهندسی با ابعاد غولآسا در حوزه رباتیک صنعتی
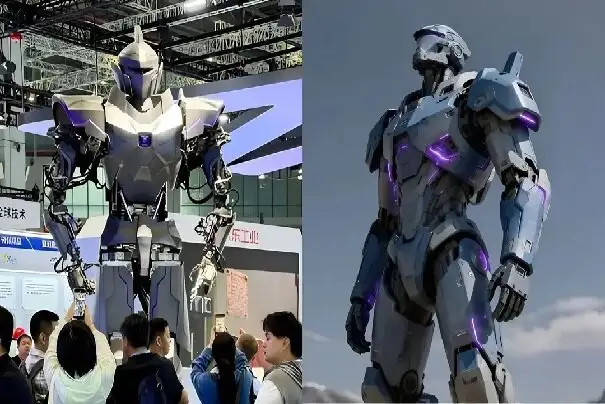
بسیاری از فعالان حوزه فناوری عادت کردهاند که رباتهای شبهانسان را در ابعاد و اندازههای جثه انسان معمولی یا حتی کوچکتر ببینند؛ مدلهایی که معمولاً با محرکههای صرفاً برقی طراحی میشوند و توان جابهجایی مقادیر مشخص و محدودی از بار را دارند. با این حال، پلتفرم جدید موسوم به نئو ۱ (Neo 1) با طولی نزدیک به ۴ متر (۱۳ فوت)، استانداردهای متداول را بهطور کامل تغییر داده است. این ربات انسان نما نهتنها به خاطر ابعاد هیجانانگیز، بلکه به دلیل تکیه بر ساختار هیبریدی مکانیکی خود نگاه کارشناسان بینالمللی را به خود جلب کرده است.
این ربات در جریان یک رویداد بزرگ صنعتی رونمایی شده و با همکاری مشترک مجموعهای از متخصصان رباتیک و زنجیره تأمین طراحی گردیده است. هدف اصلی از خلق چنین سازه عظیمی، پر کردن شکافی بود که در محیطهای خطرناک، کارخانههای ذوب فلزات، پروژههای زیرساختی و صنایع کشتیسازی احساس میشد؛ جاهایی که نیروی انسانی در معرض تهدید جانی قرار دارد و ماشینهای برقی فعلی نیز به دلیل محدودیت گشتاور یا استهلاک بالا کارایی چندانی ندارند.
تلفیق پیشگامانه هیدرولیک دیجیتال و سامانههای الکتریکی
قلب تپنده و تمایز اصلی نئو ۱، بهرهگیری همزمان از جکهای هیدرولیکی فوقپیشرفته و موتورهای برقی است. ماشینهای صنعتی معمولاً یا بهصورت تمامهیدرولیک ساخته میشوند که حجیم و پر سر و صدا هستند یا با موتورهای الکتریکی سروو هدایت میشوند که قدرت لازم برای حمل اجسام چندصد کیلوگرمی را ندارند. در این پروژه نوین، از تلفیق هوشمندانه این دو فناوری استفاده شده است تا هم حداکثر قدرت بالابری فراهم شود و هم سرعت و کنترل زاویهای ربات حفظ گردد.
در معماری حرکتی این غول مکانیکی، ۴۱ درجه آزادی برای شبیهسازی دقیق گستره حرکتی اندامهای انسان در نظر گرفته شده است. نکته شگفتانگیز این است که ۳۹ مفصل از مجموع این درگاههای حرکتی به سیلندرهای هیدرولیکی مینیاتوری دیجیتالی تجهیز شدهاند. با وجود وزن اندک هر یک از این فعالکنندهها که کمی بیشتر از یک کیلوگرم است، هر کدام از آنها میتوانند نیروی فشاری و رانشی معادل چند تن تولید کنند. دو مفصل چرخشی باقیمانده نیز که در ناحیه ساعد واقع شدهاند، از پیشرانههای الکتریکی سریع بهره میبرند تا چرخش نرم و بیوقفهای را برای ابزارهای دستی فراهم آورند.
ظرفیت باربرداری استثنایی همگام با دقت میلیمتری
نیروی بالابری این ربات انسان نما در نوع خود یک رکورد در میان سامانههای دوپا به شمار میرود. ساختار بازوهای مکانیکی نئو ۱ بهگونهای مهندسی شده که توانایی حمل و مهار پیوسته محمولههایی با وزن بالغ بر نیم تن (بیش از ۵۰۰ کیلوگرم) را در شرایط عملیاتی دشوار داراست. چنین قابلیتی پیش از این تنها در انحصار جرثقیلهای دروازهای یا لیفتراکهای غولپیکر با قدرت مانور محدود بود.
با این همه، قدرت فوقالعاده بدون بهرهمندی از دقت کافی، برای خطوط صنعتی مدرن کاربرد چندانی ندارد. سازندگان این پلتفرم با تکیه بر سنسورهای موقعیتیاب پیشرفته و حلقههای بازخورد دیجیتال اعلام کردهاند که خطای موقعیتیابی مکرر در بازوهای آن در مقیاس کسری از میلیمتر (حدود ۰.۰۰۰۲ اینچ) قرار دارد. این تعادل ظریف باعث میشود نئو ۱ حتی در زمان تحمل بارهای چند صد کیلوگرمی، توانایی جانمایی قطعات و جفتکردن سازههای فلزی را با بالاترین استانداردهای ایمنی به نمایش بگذارد.
گسترش افق کاربری رباتها در محیطهای بحرانی و پرخطر
اگرچه فضاهای کارگاهی و خطوط تولید خودروسازی گزینههای متداولی برای بهرهگیری از تجهیزات خودکار به نظر میرسند، نئو ۱ مشخصاً برای فراتر رفتن از محیطهای مسقف و آرام طراحی شده است. بهکارگیری هیدرولیک دیجیتال مقاومت مکانیکی سیستم را در برابر ضربههای فیزیکی ناگهانی، نوسانات شدید حرارتی و ذرات معلق به شکل چشمگیری افزایش میدهد؛ عواملی که عموماً عملکرد مدارهای حساس الکترونیکی را مختل میسازند.
یکی از اصلیترین حوزههای استقرار پیشبینیشده برای این سیستم، بنادر باربری شلوغ و مراکز لجستیک کانتینری است. علاوه بر این، شرایط محیطی پیچیدهای همچون راکتورها و تأسیسات هستهای که نشت تابشهای رادیواکتیو یا مواد سمی، حضور تکنسینها را غیرممکن میسازد، مقصدی ایدهآل برای این پلتفرم تنومند خواهد بود. با ادغام این ماشینها در شبکههای نظارتی مدرن، آیندهای رقم میخورد که در آن سیستمهای خودران و رباتهای غولپیکر سنگینترین فرآیندهای صنعتی جهان را بدون به خطر انداختن سلامت کارگران هدایت میکنند.
مزایای برتر معماری هیدرولیکی در برابر موتورهای برقی سنتی
چرایی بازگشت دوباره به هیدرولیک در دورانی که همه چیز به سمت قطعات برقی میرود، سؤالی اساسی در میان محققان است. پاسخ این پرسش در تراکم قدرت پنهان شده است. برای دستیابی به نیروی چندین تنی توسط موتورهای برقی، مهندسان ناچار به استفاده از گیربکسها و سیمپیچهای به شدت سنگین هستند که چابکی ساختار را نابود میسازد. در مقابل، مایع هیدرولیک تحت فشار دیجیتال، بازدهی آنی و بینظیری تولید میکند و شوکهای مکانیکی ناگهانی ناشی از سقوط بار را بدون آسیب به هسته پردازشی ربات جذب مینماید.
مهندسی مدرن سیلندرها در ابعاد مینیاتوری به پژوهشگران امکان داده است تا عیوب قدیمی سیستمهای روغنی مانند نشتی یا لختی حرکتی را با سوپاپهای فوقسریع الکترونیکی برطرف سازند. این دستاورد میتواند راه را برای نسل بعدی رباتهای امداد و نجات در آواربرداریهای سنگین ناشی از حوادث طبیعی و زلزلهها نیز هموار کند.
پرسشهای متداول
آیا ربات نئو ۱ میتواند به طور مستقل و هوشمندانه حرکت کند؟
ساختار مفاصل و پلتفرم پایه ربات برای اتصال به سامانههای هوش مصنوعی و هدایت اپراتوری از راه دور طراحی شده و توان حرکتی ۴۱ درجهای آن انعطافپذیری لازم برای واکنش به ناهمواریها را مهیا میکند.
تفاوت اصلی نئو ۱ با رباتهای انساننمای تسلا یا بوستون دینامیکس چیست؟
درحالیکه اغلب پروژههای معروفی نظیر رباتهای انساننما در اندازه بدن انسان برای کارهای سبک اداری، کارگاهی یا حرکات نمایشی بهینهسازی شدهاند، نئو ۱ یک غول ۱۳ فوتی صنعتی با فناوری هیدرولیک دیجیتال است که به طور تخصصی برای جابهجایی بارهای سنگین تا نیم تن ساخته شده است.
جمعبندی
معرفی ربات انسان نمای نئو ۱ گواهی دیگر بر جاهطلبیهای روزافزون در حوزه تولید صنعتی پیشرفته است. ترکیب جسورانه هیدرولیک پرتوان با بازوهای مکانیکی دقیق، نشان میدهد که آینده اتوماسیون تنها به قطعات ظریف محدود نخواهد بود، بلکه ماشینهای غولآسا با هوش بالا و قدرت بالا، سنگینترین وظایف مهندسی جهان را عهدهدار خواهند شد.